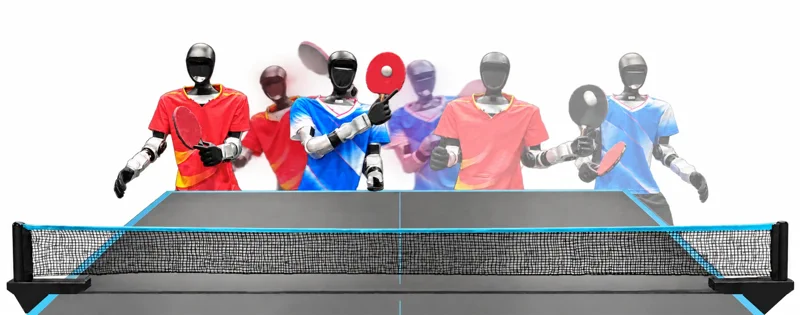
Megtanítani egy humanoid robotot pingpongozni már önmagában is a nagysebességű vezérlés iskolapéldája. De rávenni kettőt, hogy párosban játsszanak, az már egy teljesen más kávéház – itt ugyanis nem a gyilkos pörgetéseken van a hangsúly, hanem azon, hogy ne gázolják le a többmilliós hardverrel felszerelt partnerüket. Az Archon Robotics, az NVIDIA, a Hongkongi Egyetem és a Shanghai Innovation Institute kutatói pontosan ezt a kaotikus táncot öntötték formába a PingpongDuo névre keresztelt rendszerrel. A valódi tesztek során két Unitree G1 humanoidnak sikerült több mint 10 ütésből álló labdameneteket produkálnia, miközben (többnyire) elegánsan elkerülték az ütközéseket.
A páros játék igazi kihívása nem is a labda eltalálása, hanem a szűk helyen végzett eszeveszett helyezkedés. A csapattársaknak szigorúan váltva kell ütniük, ami azt jelenti, hogy amint az egyik robot eltalálja a labdát, kevesebb mint két másodperce van eltakarodni az útból, hogy helyet adjon a társának. Egy pillanatnyi habozás, és két 35 kilós gép csapódik egymásnak, a barátságos meccset pedig méregdrága aktuátorokból álló roncsteleppé változtatja. A PingpongDuo egy hierarchikus keretrendszerrel oldja meg ezt a problémát, amelynek részleteit az arXiv-en publikált tanulmány taglalja. Csapatszinten egy tervező algoritmus jelöli ki a célpozíciókat, egy tanított „kockázati szűrő” pedig azonnal elkaszál minden olyan mozgástervet, ami „baráti tűzhöz” vezetne.
Egyéni szinten a robotok külön készségeket használnak a lábmunkához és az ütésekhez, amelyeket hivatásos páros játékosok mozgásadatai alapján tanítottak be nekik. A rendszer kíméletlenül hatékony: az egyik robotot például lencsevégre kapták, amint egy 2,15 méteres kitérő-visszatérő manővert mindössze 2,4 másodperc alatt abszolvált, 2,23 m/s-os csúcssebességet elérve. Szimulációs környezetben a PingpongDuo 13,2%-kal múlta felül a korábbi csúcstartó, egyéni játékra tervezett robotok sikerességi rátáját. A robotokat akció közben a projekt hivatalos oldalán is meg lehet nézni.
Miért érdekes ez nekünk?
Ez a kutatás nem csak egy újabb lépcsőfok a tisztán robotokból álló olimpia felé. Ez a dinamikus és biztonságos koordináció komoly vizsgálata olyan helyzetekben, ahol több robot osztozik ugyanazon a fizikai téren. Az az MI-keretrendszer, amely megakadályozza, hogy két humanoid egy pörgős meccs közben darabokra törje egymást, később tökéletesen alkalmazható lesz komplex raktári logisztikában, kollaboratív összeszerelő sorokon vagy bármilyen olyan szcenárióban, ahol több autonóm rendszernek kell szűk helyen együttműködnie anélkül, hogy drága fémpusztítást végeznének. Az Archon Robotics számára ez egy kiváló demonstráció a „Whole-Body Intelligence” platformjuk képességeiről, bizonyítva, hogy nemcsak egyetlen robot testét, hanem egy egész csapatot is képesek uralni.