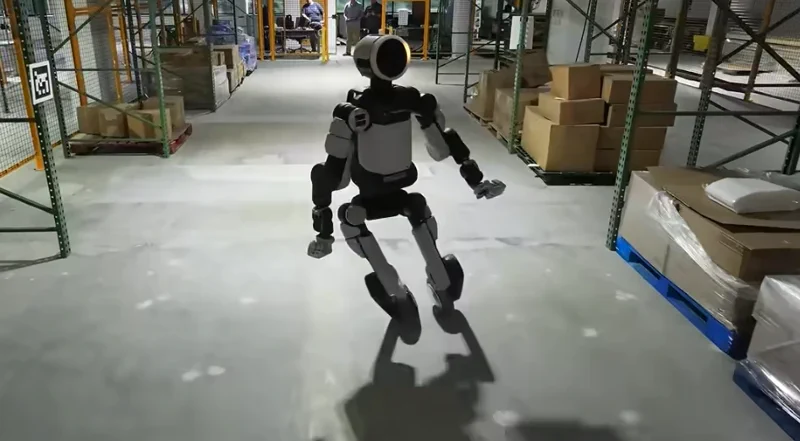
Éppen akkor, amikor már azt hittük, hogy a Boston Dynamics Atlasa kimaxolta az „egyensúlyozás művészetét”, a cég gondolt egyet, és két mezei rollerkerékkel tuningolta fel a robot bokáit. Mielőtt azonban vizionálni kezdenénk a jövő robot-görkoris derbyjeit, érdemes tisztázni: nem termékfejlesztési irányváltásról van szó. Ez egy kőkemény, brutalista kísérlet, aminek egyetlen célja, hogy a humanoid aktuátorait (mozgatóegységeit) a végletekig feszítsék.
A Hyundai tulajdonában lévő vállalat egy friss videóban és blogbejegyzésben tette egyértelművé, hogy ez a kerekes konfiguráció szigorúan csak egy „kutatási tesztpad”. Andy Woo, az Atlas vezérlésért felelős mérnöke szerint a cél az volt, hogy kiderítsék, miként viselkednek a robot motorjai és a „whole-body” megerősítéses tanulási (RL) vezérlője extrém terhelés alatt. A kísérlet során a klasszikus motorvezérlést ötvözték egy olyan fejlett RL-policival, amelyet több millió szimulációs körön keresztül tréningeztek. Ez a „szimulációból a valóságba” (sim-to-real) történő átültetés egészen elképesztő eredményeket hozott: többek között egy 360 fokos fordulatot ugrás közben, amely emberi mozgás rögzítésén (motion capture) alapult, és állítólag „elsőre sikerült”. A mesterséges intelligencia ráadásul magától jött rá, hogyan használja a kerekeket a guruláshoz és a drifteléshez az oldalirányú kitörések során – olyasmi ez, amire a kétlábú verzió fizikailag képtelen lenne.
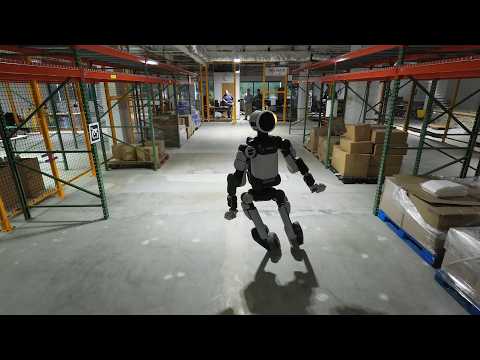
A hardveres módosítás meglepően puritánra sikerült: mindössze egyetlen egyedi adapterre volt szükség a kerekek rögzítéséhez. Woo számára a projekt tiszta élvezet volt. „Amióta ezen dolgozom, hozzá sem nyúltam a gamer gépemhez otthon, mert ezerszer szórakoztatóbb” – vallotta be a videóban.
Miért érdekes ez nekünk?
Ez a kísérlet valójában nem arról szól, hogy görkorcsolyázó robotokat gyártsanak, hanem a reziliencia, azaz az ellenállóképesség fejlesztéséről arra az esetre, ha a dolgok elromlanak. A hardver szándékos túlterhelésével a Boston Dynamics kritikus fontosságú adatokat gyűjt az aktuátorok határértékeiről és a meghibásodási módokról. A következő lépés – ahogy Woo megjegyezte – annak feltérképezése, hogyan képes a megerősítéses tanulás olyan „emergetikus viselkedésformákat” létrehozni, amelyekkel a robot reagálni tud ezekre a mechanikai hibákra. Ez az a fajta nem túl látványos, de annál nélkülözhetetlenebb munka, ami ahhoz kell, hogy a humanoidok a steril laboratóriumi demókból kilépve a való világ káoszában is megbízható eszközzé váljanak – akkor is, ha épp felmondja a szolgálatot egy alkatrész. A kerekek itt csupán eszközök: egy kaotikus, adatokban gazdag út egy sokkal strapabíróbb végkifejlet felé.