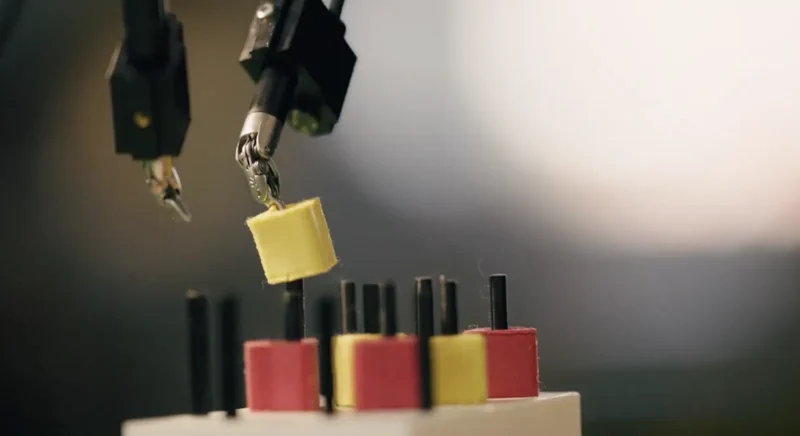
Egy nemzetközi kutatócsoport – benne az Óbudai Egyetem szakembereivel – gőzerővel dolgozik az orvosi robotika egyik legnagyobb rákfenéjének felszámolásán: a jó minőségű, nagy mennyiségű adat hiányán. A megoldásuk az Open-H-Embodiment nevet viseli. Ez egy gigantikus, nyílt forráskódú adatbázis, aminek célja, hogy a sebészrobotok számára egyfajta „kollektív emlékezetet” biztosítson, és ezzel turbófokozatba kapcsolja az autonóm képességek fejlesztését. A projekt azt ígéri a sebészeti robotikának, amit az ImageNet jelentett a számítógépes látás számára: egy alapvető referenciapontot, amely az AI új generációját fogja hajtani.
A projekt léptéke drasztikus szakítást jelent a korábbi próbálkozásokkal. Míg a régebbi adathalmazok csupán néhány órányi anyagot tartalmaztak egyetlen robottól, az Open-H-Embodiment mintegy 780 órányi szinkronizált videót és kinematikai adatot sűrít össze. Ezt a hatalmas gyűjteményt közel 50 intézménytől kalapozták össze világszerte, és 20 különböző robotplatformot fed le – köztük az Intuitive Surgical, Inc. által gyártott, széles körben elterjedt da Vinci sebészrendszert is. A szerzők között ott találjuk az Óbudai Egyetem Bejczy Antal iRobottechnikai Központjának kulcsszereplőit is: Lukács Eszter, Haidegger Tamás és Takács Kristóf neve is fémjelzi ezt a globális összefogást. A teljes adatbázis és a hozzá tartozó dokumentáció bárki számára elérhető a projekt GitHub repozitóriumában.
Ez a szabványosított kincsesbánya már most új kutatási irányokat nyit meg, ahogy az az „Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics” című publikációban is olvasható. Az adatokat olyan alapmodellek betanítására használják, mint a sebészeti feladatokra optimalizált Vision-Language-Action (VLA) modell, a GR00T-H, vagy a valósághű szimulációk létrehozására alkalmas Cosmos-H-Surgical-Simulator. Fontos azonban hangsúlyozni, hogy mindez még preklinikai fázisban van: az adatok laboratóriumi feladatokat – például fantomokon és ex vivo szöveteken végzett varrást vagy tárgymozgatást – rögzítenek, nem pedig élő pácienseken végrehajtott beavatkozásokat.
Miért akkora szám ez?
Az autonóm sebészet fejlődését évek óta hátráltatják az elszigetelt „adatsilók”. Minden kutatóintézetnek és robotgyártónak megvolt a saját, házon belüli adatbázisa, ami szinte lehetetlenné tette olyan általános AI-modellek képzését, amelyek különböző rendszereken is működnek. Az Open-H-Embodiment áttöri ezt a falat egy közös, nyilvános alap megteremtésével. Ez demokratizálja a kutatást, lehetővé téve a kisebb laborok számára is, hogy felvegyék a versenyt a tech-óriásokkal, a szakma egésze pedig egy közös tudásbázisra építkezhet. A végső cél nem a sebészek leváltása, hanem olyan hiperintelligens robotasszisztensek létrehozása, amelyek képesek elvégezni a monoton részfeladatokat, csökkentik az orvosok fáradtságát, és hosszú távon növelik a precizitást, ezzel javítva a betegek gyógyulási esélyeit.