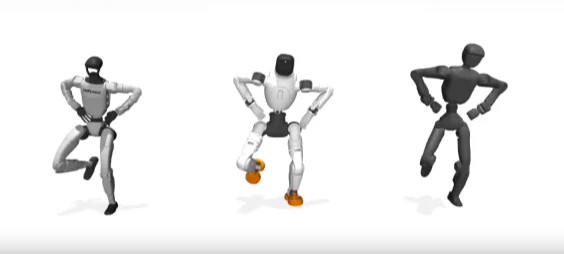
Minden egyes robotmodellhez egyedi AI-vezérlést fejleszteni az egyik legidőigényesebb és legdrágább móka a robotikában – nagyjából olyan, mintha minden új autómodellhez újra fel kellene találni a sofőrt. A California Institute of Technology és a Georgia Institute of Technology kutatói azonban a MorphMimic nevű megoldással véget vetnének ennek a sziszifuszi munkának. Létrehoztak egyetlen, közös AI-agyat, amely képes egymástól gyökeresen eltérő testfelépítésű humanoidokat is magabiztosan mozgatni. A rendszernek köszönhetően olyan gépek, mint a Unitree G1, az AgiBot X2 Ultra vagy a Booster T2, ugyanazt a neurális hálót használva képesek végrehajtani a 128 786 mozdulatsorból álló gigantikus könyvtár bármely elemét.
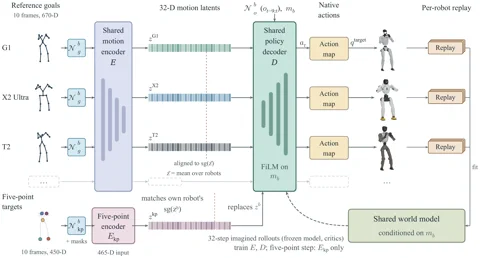
A MorphMimic titka abban rejlik, hogy képes „megérteni” és lekövetni a robot fizikai felépítését, azaz morfológiáját. A rendszer a SuperMimic alapjaira épít – ez egy rendkívül hatékony módszer, ahol a robotok egy differenciálható világmodellben, virtuális edzőtáborban gyakorolnak. A MorphMimic ezt azzal fejeli meg, hogy minden robot ízületeit egy úgynevezett „kanonikus elrendezésre” vetíti le, megteremtve ezzel a mozgás közös nyelvét. Ezt követően egy 125 értékből álló leírót – amely tartalmazza a robot aktuátorait, geometriáját és tömegeloszlását – táplálnak a közös hálózatba. Ez a kód lényegében azt mondja az AI-nak: „Ma egy magas, nehéz, de bivalyerős lábakkal szerelt gépet vezetsz”, így az algoritmus pontosan tudja, milyen motoros parancsokat kell kiadnia az adott testnek. A projekt kódja egyébként bárki számára elérhető a nyilvános GitHub repóban.
Miért korszakalkotó ez?
Ez a kutatás alapvető paradigmaváltást jelent: a méretre szabott, egyedi vezérlők korszakából átlépünk az általános célú AI-agyak világába, amelyeket egyszerűen „be lehet dobni” az új hardverekbe. Ahelyett, hogy a nulláról kezdenék a fejlesztést, egyetlen robusztus modellt taníthatnak be, amely a fizikai specifikációk alapján azonnal alkalmazkodik az új vashoz. Ez drasztikusan lecsökkenti a belépési küszöböt az új humanoid platformok fejlesztése előtt. Ahogy azt a kutatási tanulmány is bizonyítja, a három különböző roboton edzett egységes modell szinte ugyanolyan jól teljesít, mint a dedikált, csak egy típusra kihegyezett szoftverek. Ez egy hatalmas lépés afelé, hogy a robotok „tudása” ugyanolyan könnyen hordozható legyen, mint egy mobilalkalmazás, felszabadítva a hardveres tervezőket a vezérlő szoftverek állandó újraírásának nyűgje alól.