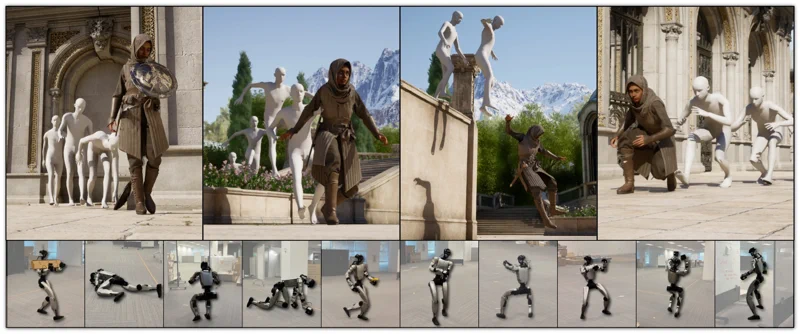
Újabb szintet lépett a szimuláció és a valóság összefonódása: az NVIDIA, Inc. lerántotta a leplet a MotionBricks-ről. Ez a valós idejű mozgásgeneráló AI egyetlen közös modellel képes életre kelteni a videojátékok karaktereit és a hús-vér (vagyis inkább fém és szilikon) humanoid robotokat. A rendszer sebessége egészen elképesztő: másodpercenként 15 000 képkockát (FPS) pörget ki magából, mindössze 2 milliszekundumos késleltetéssel. Ez a gyakorlatban azt jelenti, hogy a mozdulatok folyékonyabbak és gyorsabbak, mint ahogy egy mai játékmotor egyáltalán le tudná kérdezni őket.
A technológiát a SIGGRAPH 2026 konferencián részletezték, és alapjaiban forgatja fel a hagyományos animációs megoldásokat. A MotionBricks szakít a merev, előre megírt animációs fákkal; helyette egy több mint 350 000 mozgásklipen edzett generatív modellt használ. A rendszer az utolsó néhány póz és a célpóz alapján találja ki a következő mozdulatot, ami dinamikus, valós idejű irányítást tesz lehetővé. A hab a tortán az úgynevezett „Smart Primitives” (okos primitívek) rendszere: ezek olyan moduláris képességek – mint az ugrás, leülés vagy egy tárgy felvétele –, amik úgy illeszthetők egymáshoz, mint a Lego-kockák, anélkül, hogy a modellt újra kellene tanítani.
A MotionBricks azonban nem csak a játékfejlesztők új csodafegyvere. Az NVIDIA megmutatta, hogy ugyanaz a modell képes egy valódi Unitree G1 humanoid robot teljes testének vezérlésére is, egyetlen Jetson Orin modulon futva. Itt válik igazán komollyá a játék: a MotionBricks már most az alapkövét jelenti az NVIDIA nagyratörő Project GR00T programjának, amely az általános célú humanoid robotok „univerzális agyát” hivatott megalkotni.
Miért akkora szám ez?
A MotionBricks két iparágat is egyszerre lök át a jövőbe. A játékfejlesztésben ez a merev, kézzel animált mozgássorok alkonyát jelenti: jöhetnek a karakterek, akik nem csak előre megírt sémák szerint mozognak, hanem valódi interakcióba lépnek a környezetükkel. A robotika számára pedig ez a „sim-to-real” (szimulációból a valóságba) probléma egyik kulcsfontosságú darabkája. Lehetővé teszi, hogy a virtuális térben tökélyre fejlesztett mozdulatokat közvetlenül, veszteség nélkül ültessék át a fizikai hardverre.
Az NVIDIA a közösség nagy örömére a forráskódot elérhetővé tette a GitHubon, az előre betanított modelleket pedig a Hugging Face felületén. Persze van egy kis bökkenő, ahogy azt a tech-óriásoktól megszokhattuk: miközben az egyik kezükkel adnak, a másikkal szorítanak. Az alapul szolgáló mozgásadatok licence ugyanis egyelőre csak „belső értékelésre” használható. Tehát a motort megépítheted, de kereskedelmi forgalomba még nem küldheted vele a robotodat. Aki a mélyvízbe vágyik és a technikai részletekre éhes, az arXiv-en böngészheti a teljes tanulmányt. Úgy tűnik, ezekből az építőkockákból rakják össze a virtuális és fizikai létezők közös jövőjét.